自宅にミニPC(N100)のサーバーを置いている。24時間稼働で、Minecraftサーバーやらファイル共有やらを動かしている。
当然、停電が怖い。ということでUPS(無停電電源装置)を買った。CyberPower ST425JP。ところが――このUPS、停電検知機能がない。
上位モデルならUSBでPCと通信して「今バッテリーで動いてるよ」と教えてくれるが、こいつにはその機能がない。停電が起きても、サーバーは何も知らずに動き続け、バッテリーが尽きた瞬間にブツッと落ちる。それはまずい。
ないなら作ろう。 ESP32マイコンとサーボモーターで、停電検知&自動復電の仕組みを自作した。
🏗️ 全体のしくみ
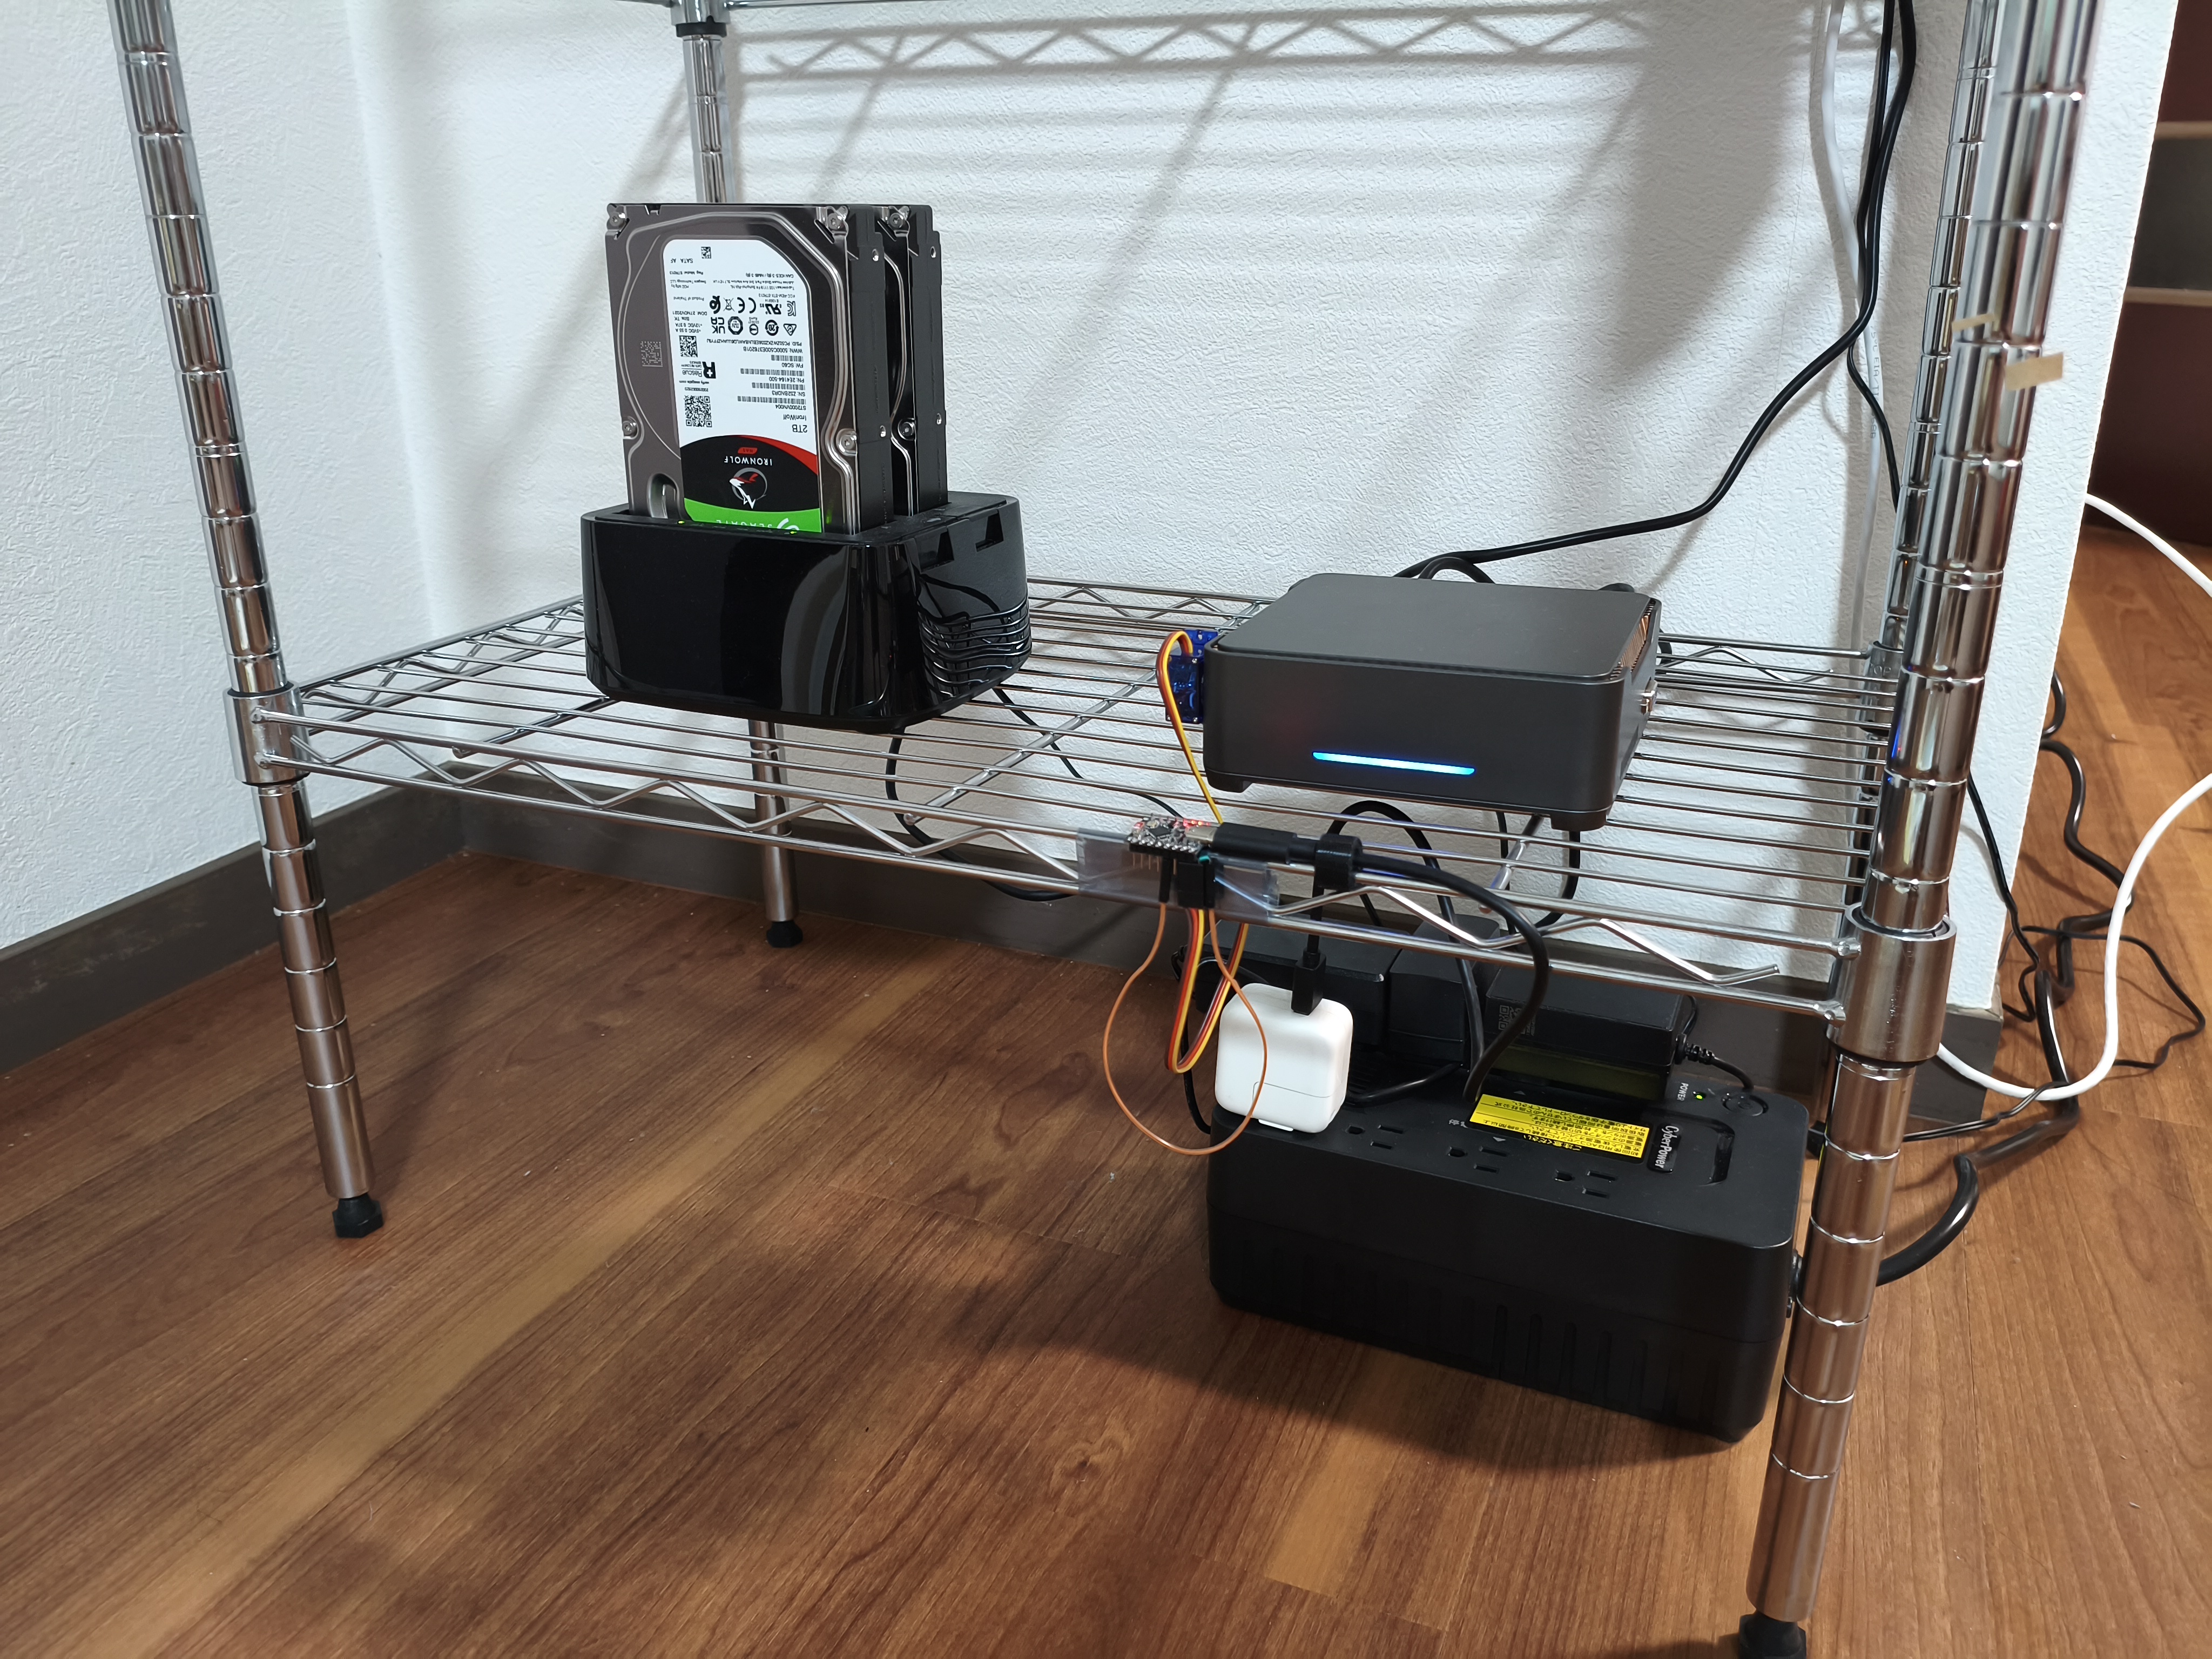
登場人物は3つだけ。
| 役者 | 正体 |
|---|---|
| センチネル(番兵) | ESP32-C3 Super Mini。停電を「身をもって」検知する |
| 自宅サーバー | ミニPC(N100)。UPSのバッテリーで給電 |
| サーボモーター | SG92R。電源ボタンを物理的に押す係 |
動作は3フェーズ。
⚡ 平常時
ESP32が 3秒おきに自宅サーバーへHTTP GET(ハートビート)を送り続ける。サーバー側のPython常駐スクリプトがこれを受け取り、「生きてるな」と確認し続ける。ただそれだけ。
🔌 停電時
ESP32はUPSを通さない電源から給電している。だから停電の瞬間、ESP32は即死する。
ハートビートが途絶え、サーバー側が 60秒の無反応を検知 → 「停電だ」と判断 → Chatworkに通知を飛ばしてから 安全にシャットダウン。バッテリーが尽きる前に、きれいに落ちる。
🔋 復電時
電気が戻ると、ESP32が再起動する。ここがこのシステムの面白いところで:
- まず自宅サーバーにHTTPでヘルスチェック
- 応答あり → 短い停電でUPSが持ちこたえた。何もしない
- 応答なし → サーバーは落ちてる → サーボを動かして電源ボタンを物理的に押す!
自動で起き上がってくる。人間の介入不要。
🔧 ハードウェア
部品
| 部品 | 型番 | 備考 |
|---|---|---|
| マイコン | ESP32-C3 Super Mini (HW-466AB) | WiFi内蔵、USB-C、500円くらい |
| サーボ | TowerPro SG92R | マイクロサーボ |
| UPS | CyberPower ST425JP | 停電検知機能なし(だからこの仕組みが必要) |
配線
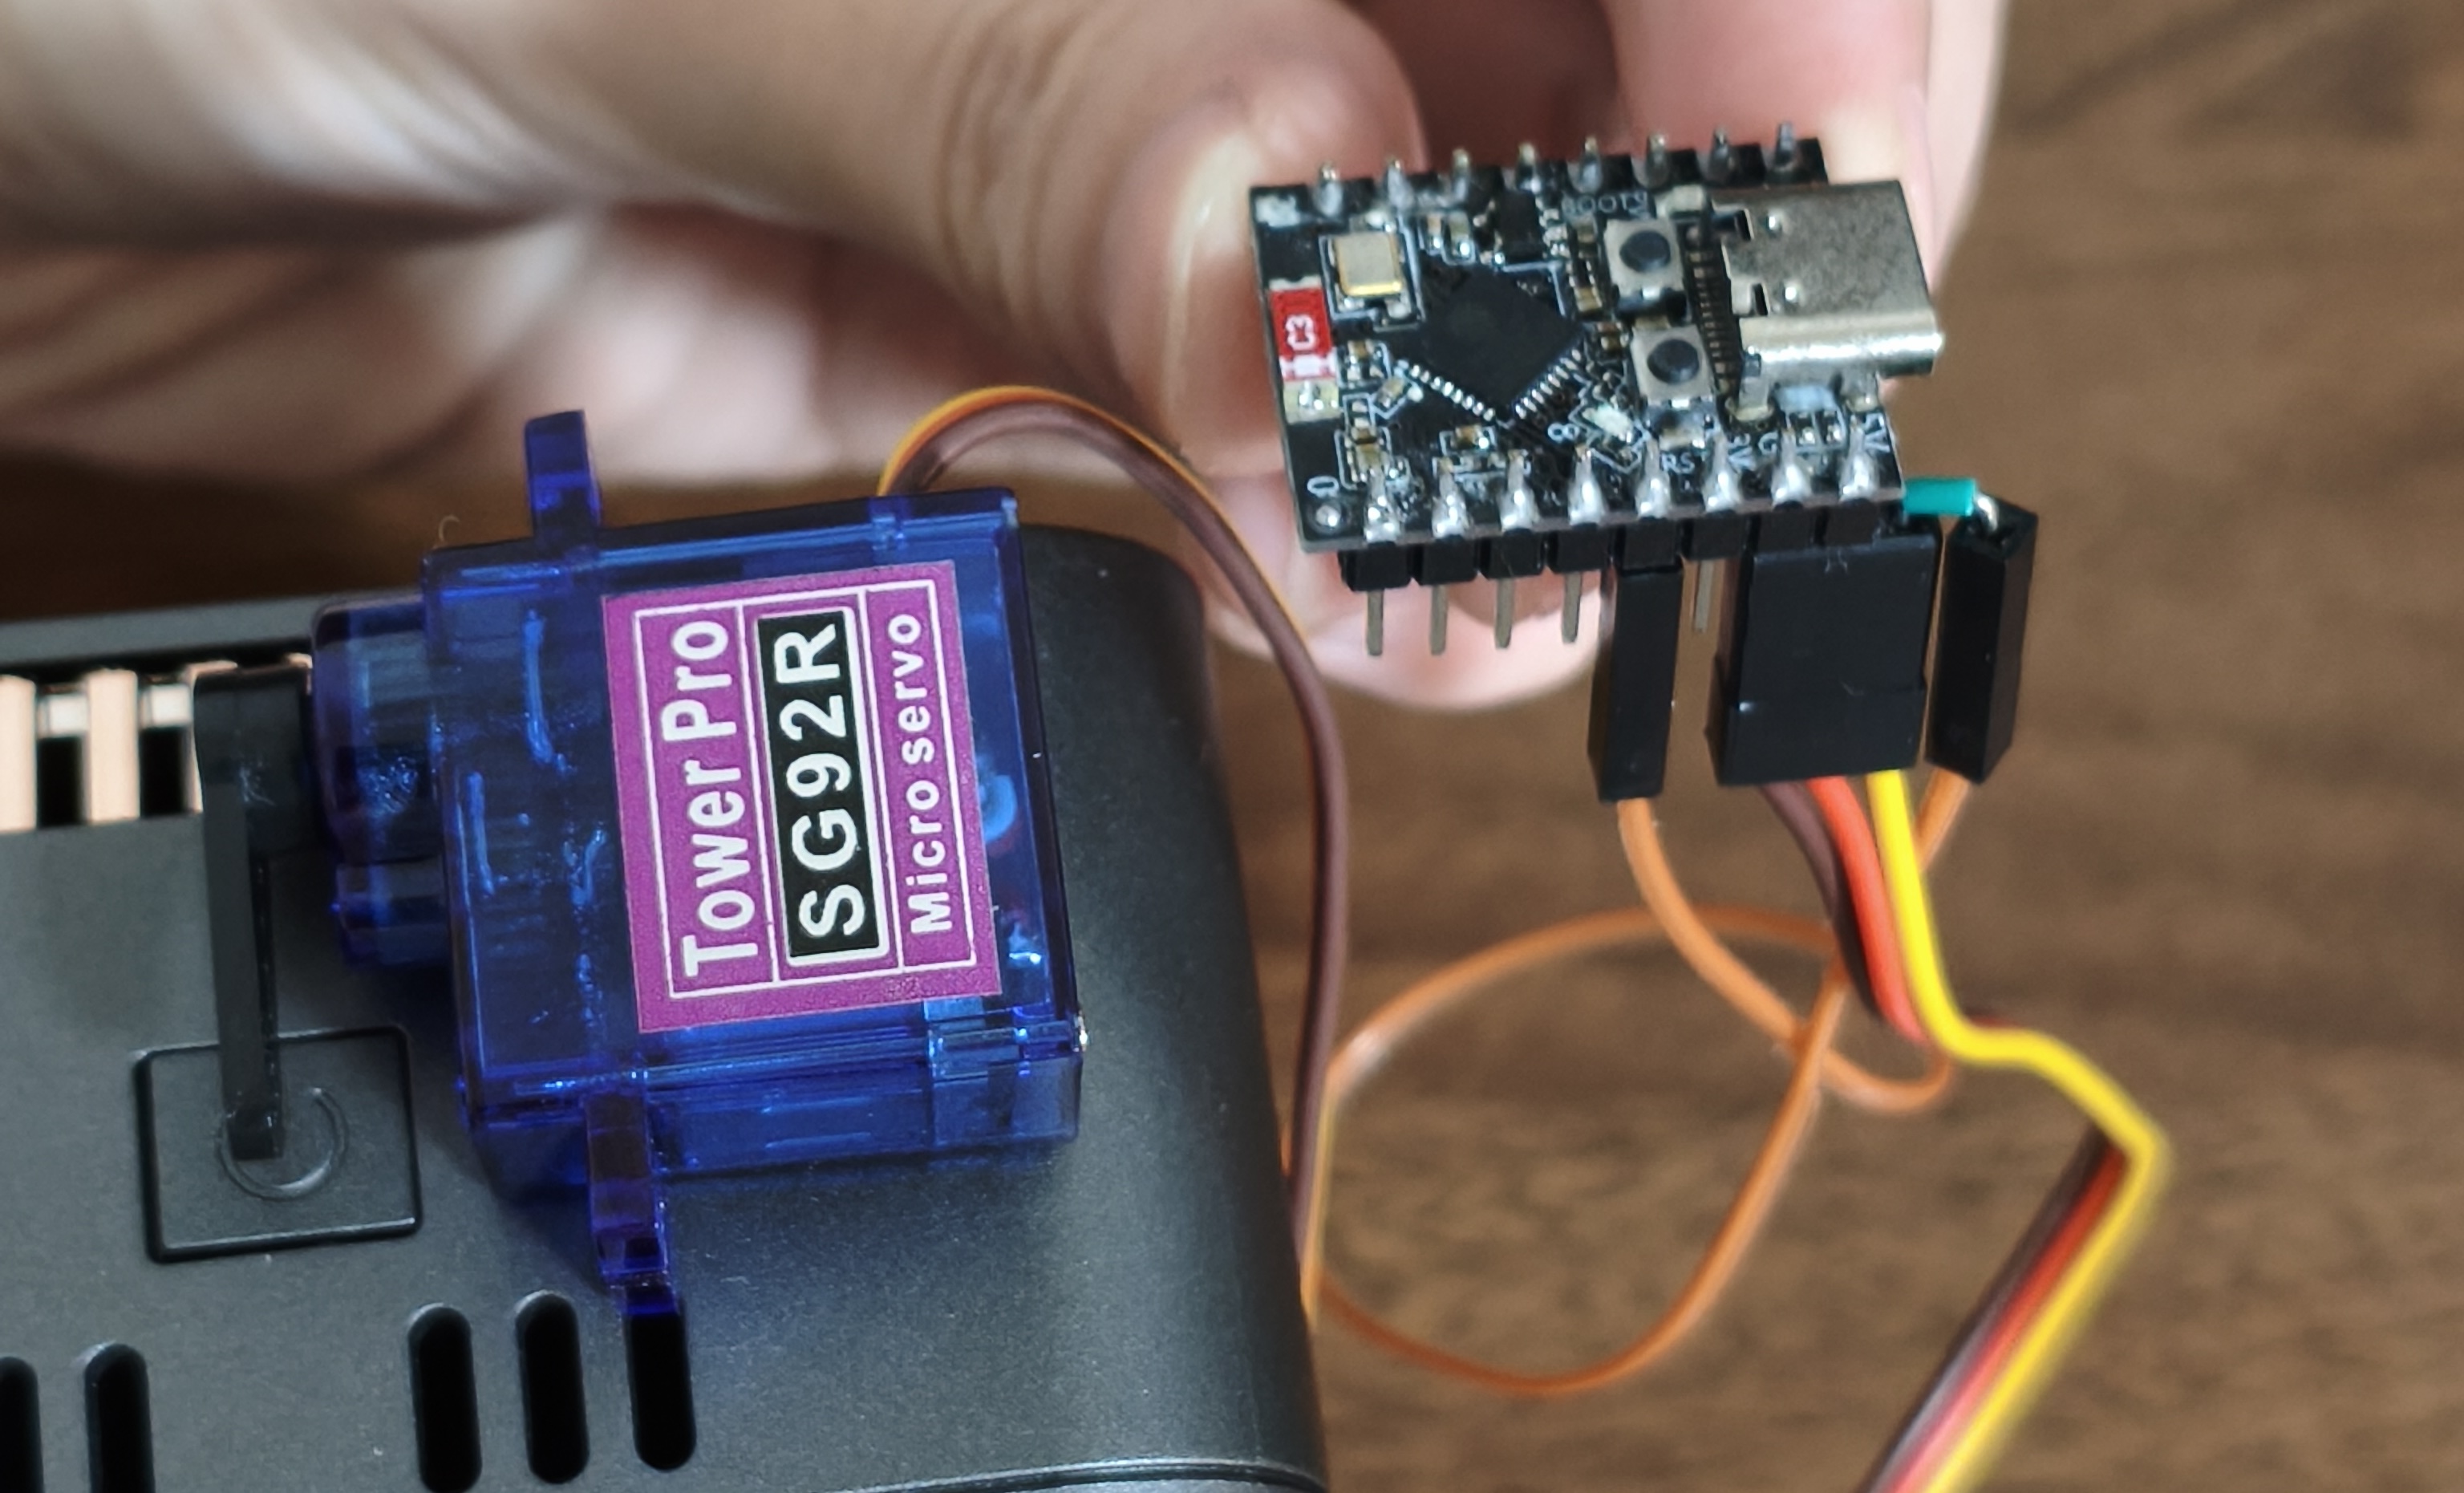
実機のSG92Rは赤線がなく、茶・オレンジ・黄色の3本。最初迷ったのでメモしておく。
| サーボ線 | ESP32-C3ピン |
|---|---|
| 黄色(信号) | GPIO4 |
| オレンジ(VCC、中央) | 5V |
| 茶色(GND) | G |
サーボの固定
サーボはミニPCの電源ボタン(タクトスイッチ)の真上に、両面テープで固定した(なかったのでセロテープで代用した。見た目はアレだが動く)。
押す角度は実機で何度も調整して、待機90度 ↔ 押下64度 に落ち着いた。300msだけ押し込んで戻す。100発100中で動作確認済み。
⚠️ コンセントの罠
ここがハマりポイント。UPSには2種類のコンセントがある。
| コンセント | つなぐもの | 理由 |
|---|---|---|
| バッテリーバックアップ | ミニPC(自宅サーバー) | 停電時もバッテリーで動き続ける |
| サージ保護のみ | ESP32(センチネル) | 停電時に確実に即落ちてくれる |
逆にすると、停電の瞬間にサーバーが即死する。 バッテリーの恩恵なく電源がブツッと切れる。
……と偉そうに書いているが、実は最初やらかした。 UPSのコンセントに2種類あるなんて知らず、サーバーを「サージ保護のみ」側に挿していた。テストでコンセントを抜いた瞬間、サーバーが即死。「え、UPSの意味は??」としばらく混乱した。
コンセントの裏の刻印を見て、ようやく気づいた。差し替えたら、ちゃんとバッテリーに切り替わった。
ちなみに、この失敗のおかげで「サージ保護のみ」側の挙動がわかった。ESP32をそっちに挿せば、停電時に確実に即落ちてくれる&UPS1台で完結できる。怪我の功名。
💻 ESP32ファームウェア
PlatformIO + Arduino で書いた。全体で70行。
#include <WiFi.h>
#include <HTTPClient.h>
#include <ESP32Servo.h>
#include "secrets.h"

Servo myServo;
const int servoPin = 4;
const int restAngle = 90;
const int pressAngle = 64;

void pressButton() {
  myServo.write(pressAngle);
  delay(300);
  myServo.write(restAngle);
}

void setup() {
  Serial.begin(115200);
  myServo.attach(servoPin);
  myServo.write(restAngle);

  // WiFi接続
  WiFi.begin(WIFI_SSID, WIFI_PASSWORD);
  while (WiFi.status() != WL_CONNECTED) delay(500);

  delay(2000); // WiFi安定待ち

  // サーバーが既に起動中か確認
  HTTPClient healthCheck;
  healthCheck.begin(HEARTBEAT_URL);
  int code = healthCheck.GET();
  healthCheck.end();

  if (code == 200) {
    // まだ生きてる → ボタンは押さない
  } else {
    // 応答なし → 電源ボタンを押す!
    pressButton();
  }
}

void loop() {
  if (WiFi.status() == WL_CONNECTED) {
    HTTPClient http;
    http.begin(HEARTBEAT_URL);
    http.GET();
    http.end();
  }
  delay(3000); // 3秒おきにハートビート
}
setup() で復電時のボタン押下、loop() でハートビートを送り続けるだけ。WiFiのSSIDやパスワードは secrets.h に分離して .gitignore で管理。
このシンプルさが気に入っている。
🐍 サーバー側:Python ウォッチドッグ
サーバー側ではPythonの常駐スクリプトがハートビートを受け取る。
TIMEOUT_SECONDS = 60
PORT = 8787

last_seen = time.time()
ever_seen = False  # 起動後、初回ハートビートまでは監視オフ

class Handler(BaseHTTPRequestHandler):
    def do_GET(self):
        last_seen = time.time()
        if not ever_seen:
            ever_seen = True  # 監視開始
        self.send_response(200)
        self.end_headers()
        self.wfile.write(b"OK")

def watchdog():
    while True:
        time.sleep(1)
        if not ever_seen:
            continue
        elapsed = time.time() - last_seen
        if elapsed > TIMEOUT_SECONDS:
            send_chatwork("UPS停電検知!シャットダウンします")
            subprocess.run(["sudo", "shutdown", "-h", "now"])
            break
設計で気をつけたこと
ever_seen フラグが地味に大事。 ESP32がまだ起動していない状態(= 初回ハートビート未着)では監視をオフにしている。これがないと、サーバーを単体で再起動しただけで「停電だ!」と誤判定して自分自身をシャットダウンしてしまう。
Chatwork通知。 停電を検知したら、シャットダウン前にChatworkにメッセージを飛ばす。外出先でもスマホで「あ、停電したんだな」とわかる。
テストモード。 環境変数 UPS_SENTINEL_TEST_MODE=1 で起動すると、実際にはシャットダウンせずログと通知だけ行う。本番テスト前の動作確認に重宝した。
systemd化。 ups-sentinel.service として常駐させ、サーバー起動時に自動で立ち上がるようにしている。
🧪 実停電テスト
10月15日、UPSの壁コンセントを実際に抜いて、フルサイクルをテストした。
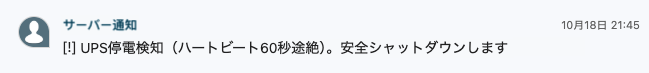
停電フェーズ
- コンセントを抜く
- ESP32が即停止、ハートビート途絶
- 61秒後、サーバーが検知
- Chatwork通知 → 安全シャットダウン実行
- サーバーが安全にシャットダウン
復電フェーズ
- コンセントを戻す
- ESP32が再起動 → WiFi接続
- サーバーへヘルスチェック → 応答なし
- サーボがボタンを押下 → サーバー起動!
コンセント事件を乗り越えた後の、2回目のテスト。今度は完璧に動いた。思わず声が出た。
📝 まとめ
停電検知機能のないUPSでも、ESP32マイコン1個とサーボモーターで停電対策ができた。
ESP32のファームウェアは70行、Python側も100行ほど。「ハートビートが来なくなったら停電」というロジックは単純だけど、確実に動く。
サーボで電源ボタンを物理的に押すという力技も、角度さえ調整すれば100%成功する。見た目は完全に工作だが、実用性は十分。
| 項目 | 内容 |
|---|---|
| 総コスト | ESP32 + サーボで1,000円くらい |
| 開発期間 | 1日(配線調整込み) |
| コード量 | ESP32: 70行 / Python: 100行 |
| 信頼性 | 実停電テスト成功(コンセント間違えて1回サーバー即死した) |
自宅サーバーの停電対策に困っている人の参考になれば。